




|
Serienummer |
Tekniske parametre |
Målinger og ydeevne |
|
1 |
Produktstørrelse |
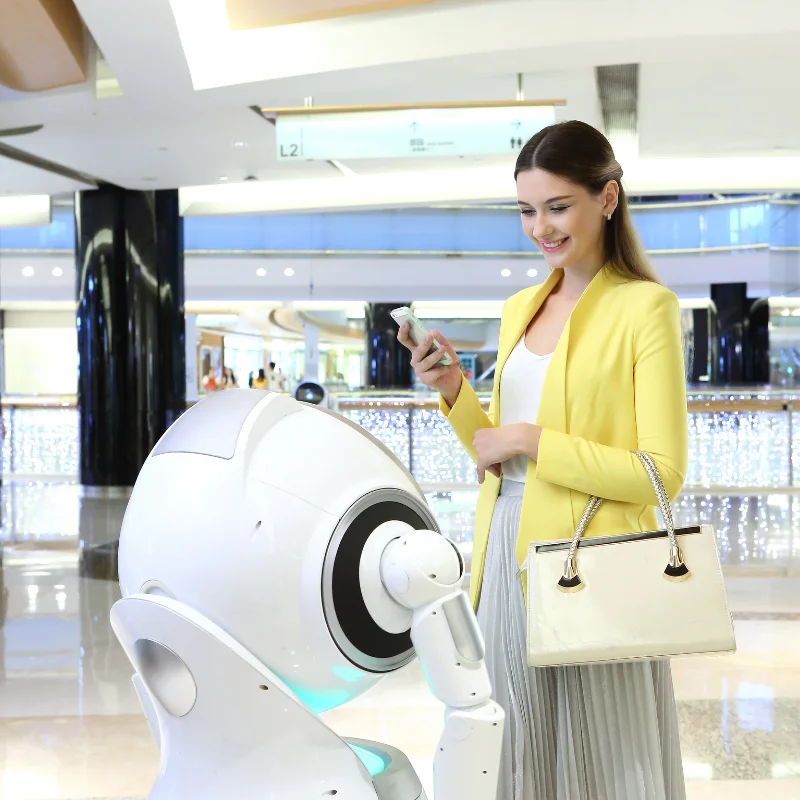
1214mm(H)*630mm(W)*537mm(D) (højden ændres med maskinens holdning). |
|
2 |
Produktets nettovægt |
Cirka 45 kg |
|
3 |
Produktfarve |
Perlehvid |
|
4 |
Miljøkrav |
Opbevaringstemperatur: -20C~50C; Driftstemperatur: 0C ~ +40C |
|
5 |
Skærmstørrelse |
11,6 HD-touchskærm |
|
6 |
Skærmopløsning |
1920*1080px |
|
7 |
LiDAR |
360 graders åbning |
|
8 |
Hovedet kan roteres i en vinkel |
Pitch-retning: -5 |
|
9 |
13 megapixel kameraer |
1, hovedsageligt brugt til at tage billeder og videoer foran hovedet |
|
10 |
Forhindringssensor |
RGBD-dybdekamera*1. TOF infrarød klippedetektering1 Talje lukket ultralydsregistrering ~3 Chassis åben ultralydsregistrering *5 Bund geomagnetisk induktion*1 Chassis infrarød sensor*6 |
|
11 |
Netværkskonfiguration |
TD-SCDMA:1880-1920MHz 2010-2025MHzWCDMA:1940-1965MHz CDMA2000:825-835MHz TD-LTE:1880-1920MHz 2300-2370MHz 2555-2655MHz LTE FDD:1735-1765MHz 1765-1780MHz WIFI:5725-5850MHz 2400-2483.5MHzBT: 2400-2483.5MHz |
|
12 |
Bevægelseshastighed |
Maksimal hastighed 1,2 m/s |
|
13 |
Processorfrekvens |
Den maksimale frekvens er 2,4 GHz |
|
14 |
Operativsystem |
Baseret på Android 5 |
|
15 |
ROM (kapacitet) |
12G |
|
16 |
Indgangseffekt |
29,4 V 7,8 A |
|
17 |
batteri |
16 timers batterilevetid |
|
18 |
Ladestationer |
Indgang 100~240V 50/60 Hz, 3,3A; Udgang 29,4V 7,8A, fuld opladning på 6 timer Fast grønt: standby; Blinkende grønt: oplader; Rødt blink: Der er opstået en fejl |
|
19 |
horn |
85db (60cm foran). |
|
Funktionsmoduler |
Funktionselementer |
Funktionsbeskrivelse |
|
Grundlæggende funktioner |
Hjem |
Det understøtter tilpasset konfiguration af robot'ens startside for hurtigt at imødekomme letvægts-tilpasning; Vælg startside-layout (kort og plakat), skift baggrundsbillede og logo, og tilføj og slet kort for at springe til tilpassede H5-links. |
|
multimedie |
Visning af medieliste for billeder, lyd og video samt afspilningsfunktioner for billeder, lyd og video; sletning af filer understøttes. |
|
|
Automatisk tilbage til arbejde |
Vælg placeringen af indlægget, og naviger automatisk til indlægget, hvis det overskrider xx tid (konfigurerbar) i inaktiv tilstand; kontakten skal være slået til. |
|
|
Manuel skub-tilstand |
Aktivér skub-tilstand for at skubbe robotten frit. |
|
|
AI-stemme AI-vision |
Anbefalede spørgsmål vises |
Baggrunden synkroniserer de anbefalede spørgsmål og viser funktioner og færdighedsrelaterede metoder i det permanente område nederst på skærmen, så forskellige anbefalede spørgsmål kan indstilles til forskellige applikationer. |
|
Chatindstillinger |
Afhængigt af scenariet kan du vælge at slå småsnak til/fra, svare stille, og tilpasse svaret nederst. |
|
|
Online/offline-valg |
Afhængigt af virksomhedens behov kan du vælge online eller offline ansigtsgenkendelse, når du opretter en virksomhedskonto, som er online som standard. |
|
|
Ansigtsbiblioteksstyring |
Online ansigtsgenkendelse og lokal ansigtsgenkendelse kan vælges; Hvis du vælger lokal visionskapacitet, kan du administrere brugeroplysninger lokalt i robotten. Hvis du vælger online visionskapacitet, kan du administrere brugerinteresser via skyen; |
|
|
Tag aktivt imod gæster |
Når nogen nærmer sig frontalt, tag initiativet til at udføre ansigtsgenkendelse, udsend den tilsvarende velkomstbesked og handling og gå ind på startsiden; Forskellige velkomstplaner kan indstilles for forskellige brugergrupper (tilpasset), og velkomstplanen kan redigeres fra bagenden og synkroniseres eksternt med en eller flere robotter. Sammenlign for at forbedre ansigtsgenkendelsesraten og forbedre velkomstoplevelsen. |
|
|
Kortnavigation |
Kortstyring |
Efter scanning af kortet er fuldført, hent kortet via pc'en og rediger det, og upload det til skyen. Det behandler kortfiler i skyen, indstiller placeringer og understøtter synkronisering med flere robotter med ét klik. Kortnavigation |
|
navigation |
Ruten fra robottens aktuelle position til målet kan planlægges og vises, og den kan guides til destinationen via navigation; Navigationsadfærden kan vælges i jævn tilstand ELLER normal tilstand, hvilket betyder, at robotten bevæger sig mere jævnt og forbedrer oplevelsen, men det vil gå på kompromis med sikkerhedsspørgsmål. |
|
|
PC |
Kortredigering |
Opret forbindelse til hoved-Android via LAN, hent direkte det scannede kort i bunden af ROS, rediger kort, virtuel væg og andre indstillinger. |
|
Handlingsredigering |
Tilpas og rediger danse og bevægelser, og synkroniser dem til robotten. |
Click to Chat.
Im online now.
Copyright © 2026 China Guangdong Exhibition Hall Intelligent Equipment Co., Ltd. Alle rettigheder forbeholdes. - Privatlivspolitik Privacy policy