
홈 > 대형 모델 인터랙티브 로봇 > Cruzr Robot > 인기 판매 AI 리셉션 로봇 - 음식 서빙 및 배달 서비스 로봇, 레스토랑 및 호텔 용품


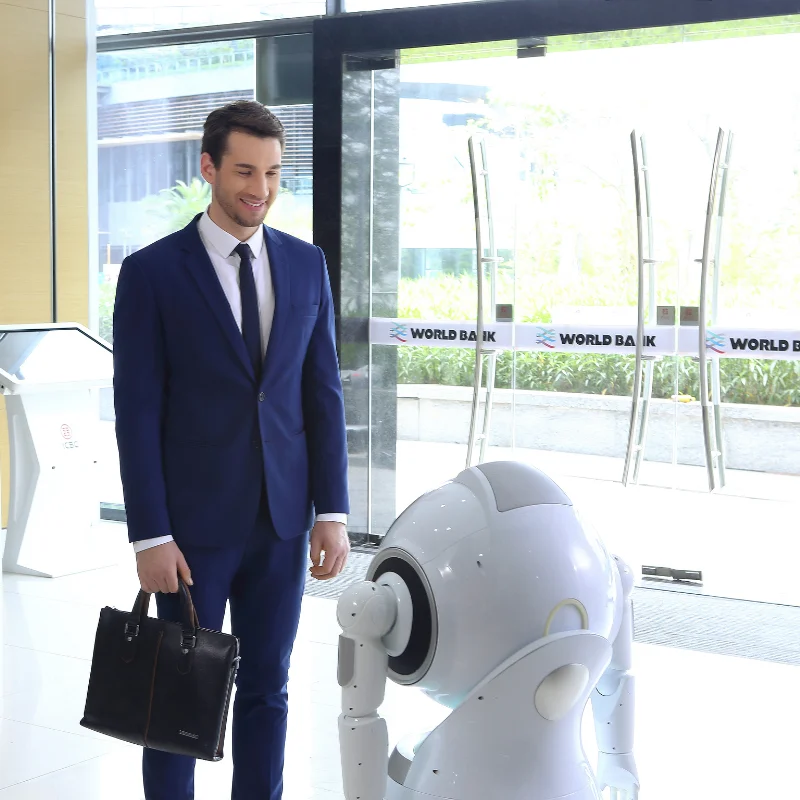

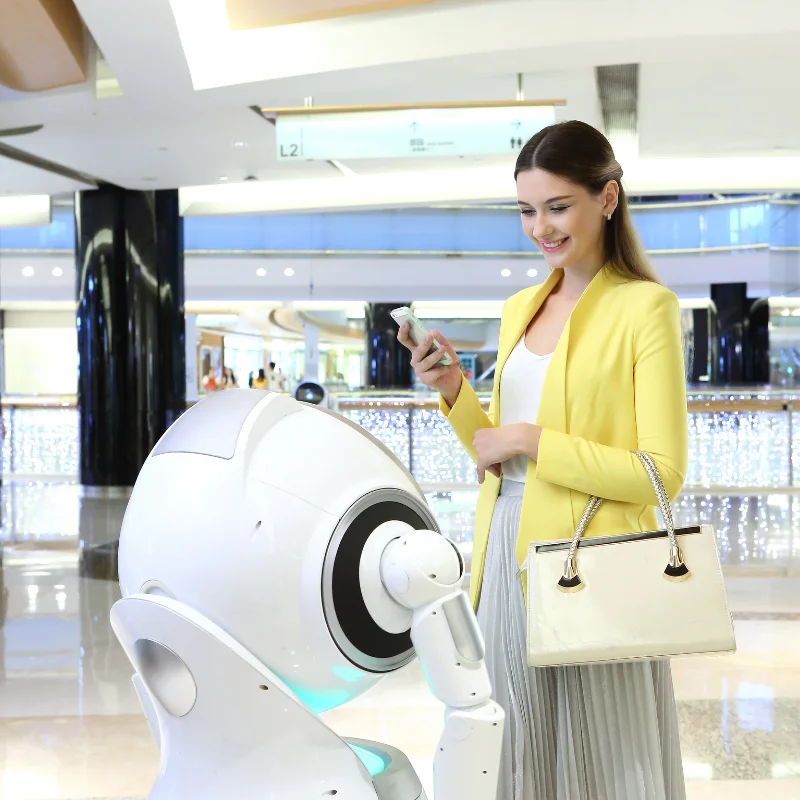

상품 설명 상업 서비스 로봇 제품 파라미터 테이블 1. 제품 파라미터 시리얼 번호 기술 파라미터 지표 및 성능 1 제품 크기 1214mm(H)*630mm(W)*537mm(D) (높이는 기계의 자세에 따라 변할 수 있습니다). 2 제품 정제 중량 약 45kg 3 제품 색상 퍼플 화이트 4 환경 요구 사항 저장 온도: -20°C~50°C; 작동 온도: 0°C ~ +40°C 5 스크린 크기 11.6 HD 터치 스크린 6 스크린 해상도 1920*1080px 7 LiDAR 360도 개방 8 머리는 각도로 회전할 수 있습니다 Pitch 방향: -5°~+40° 9 1,300만 화소 카메라 1, 머리 앞에서 사진과 비디오 촬영에 주로 사용됩니다 10 장애물 피드백 센서 RGBD 깊이 카메라*1. TOF 적외선 Cliff 감지1 엉덩이 닫힌 울트라소وند 감지 ~3 차체 열린 울트라소وند 감지 *5 바닥 지구자기 유도*1 차체 적외선 센서*6 11 네트워크 구성 TD-SCDMA:1880-1920MHz 2010-2025MHzWCDMA:1940-1965MHz CDMA2000:825-835MHz TD-LTE:1880-1920MHz 2300-2370MHz 2555-2655MHz LTE FDD:1735-1765MHz 1765-1780MHz WIFI:5725-5850MHz 2400-2483.5MHzBT: 2400-2483.5MHz 12 이동 속도 최대 속도 1.2m/s 13 프로세서 주파수 최대 주파수는 2.4GHz입니다 14 운영 체제 Androld5 기반 15 ROM (용량) 12G 16 입력 전압 29.4V 7.8A 17 배터리 배터리 수명 16시간 18 충전기 입력 100~240V 50/60 Hz, 3.3A; 출력 29.4V 7.8A, 전압 6시간에 완전 충전 Solid green: 대기 상태; Flashing green: 충전 중; Red flash: 장애가 발생했습니다 19 풍소리 85db (앞쪽 60cm에서). 기능 기본 모듈 기능 항목 기능 설명 기본 기능 홈 로봇의 홈페이지를 사용자 정의 설정할 수 있어 빠르게 가벼운 사용자 정의를 만들 수 있습니다; 홈페이지 레이아웃(카드와 포스터) 선택, 배경 이미지와 로고 변경, 카드 추가 및 제거하여 사용자 정의 H5 링크로 이동할 수 있습니다. 멀티미디어 이미지, 오디오, 비디오 미디어 파일 목록 표시 및 이미지, 오디오, 비디오 재생 기능; 파일 삭제가 지원됩니다. 자동 복귀 작업 위치를 선택하고, 대기 상태에서 xx 시간(설정 가능)이 지나면 자동으로 이동합니다; 스위치를 켜야 합니다. 손으로 밀기 모드 밀기 모드를 켜면 로봇을 자유롭게 밀 수 있습니다. AI 음성 AI 시각 추천 질문 표시 배경은 추천 질문을 동기화하고, 화면 아래 영구 영역에서 기능과 기술 관련 방법을 표시하여 다른 추천 질문을 다른 응용 프로그램에 설정할 수 있습니다. 채팅 설정 다양한 상황에 따라 소리를 내지 않고 답변하거나, 하단 답변을 사용자 정의할 수 있습니다. 온라인/오프라인 선택 기업의 필요에 따라, 기업 계정을 생성할 때 온라인 또는 오프라인 얼굴 인식을 선택할 수 있으며, 기본적으로 온라인입니다. 얼굴 라이브러리 관리 온라인 얼굴 인식과 로컬 얼굴 인식을 선택할 수 있습니다; 로컬 시각 능력을 선택하면 로봇에서 사용자 정보를 로컬로 관리할 수 있습니다. 온라인 시각 능력을 선택하면 클라우드를 통해 사용자 관심을 관리할 수 있습니다; 방문자를 환영합니다 누군가가 직면으로 접근하면 자발적으로 얼굴 인식을 수행하고, 해당 환영 메시지와 행동을 방송하고 홈페이지로 이동합니다; 다른 사용자 그룹(사용자 정의)에 대해 다른 환영 계획을 설정할 수 있으며, 환영 계획은 배경에서 편집하고 단일 또는 여러 로봇과 원격 동기화할 수 있습니다. 얼굴 인식률을 향상시키고 환영 경험을 개선하기 위해 비교를 통해 환영 계획을 설정할 수 있습니다. 맵 탐색 맵 관리 맵 스캔을 완료한 후, PC를 통해 맵을 얻고 편집하고 클라우드에 업로드합니다. 클라우드에서 맵 파일을 처리하고 위치를 설정하고 여러 로봇으로一键 동기화를 지원합니다. 맵 탐색 탐색 로봇의 현재 위치에서 목표 지점까지의 경로를 계획하고 표시하고, 목표 지점으로 이동할 수 있습니다; 탐색 행동은 원활 모드 OR 일반 모드로 선택할 수 있습니다. 원활 모드는 로봇이 더 원활하게 움직이고 경험을 개선하지만, 안전 문제를 희생할 수 있습니다. PC 맵 편집 ROS 아래의 스캔된 맵을 통해 LAN을 통해 머리 Android에 연결하고, 맵, 가상 벽 및 다른 설정을 편집할 수 있습니다. 행동 편집 춤과 움직임을 사용자 정의하고 로봇에 동기화할 수 있습니다.
Click to Chat.
Im online now.
Copyright © 2026 China Guangdong Exhibition Hall Intelligent Equipment Co., Ltd. All rights reserved. - Privacy policy Privacy policy