




|
Numéro de série |
Paramètres techniques |
Indicateurs et performances |
|
1 |
Dimensions du produit |
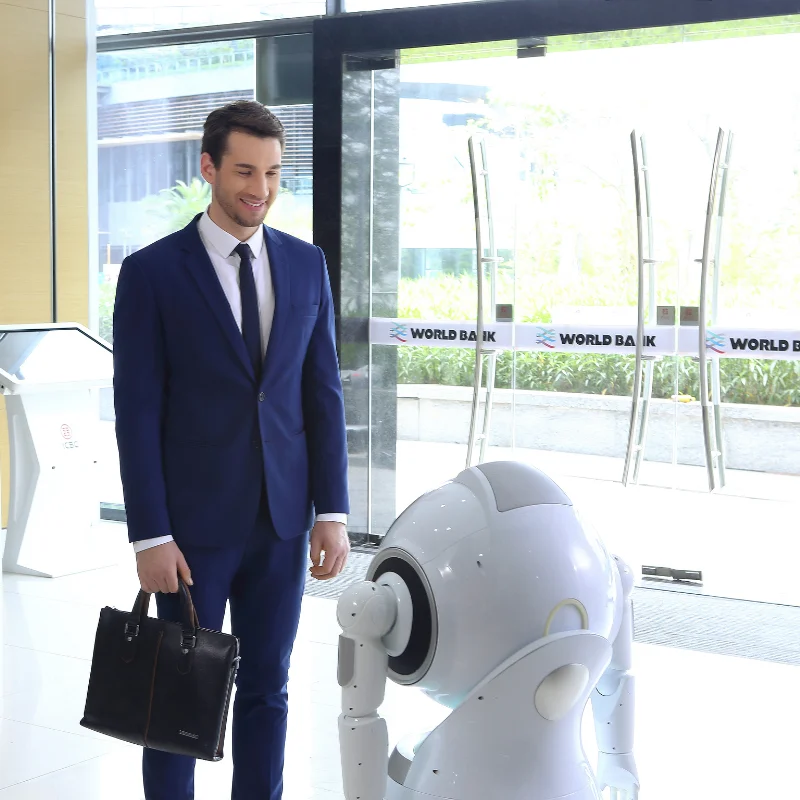
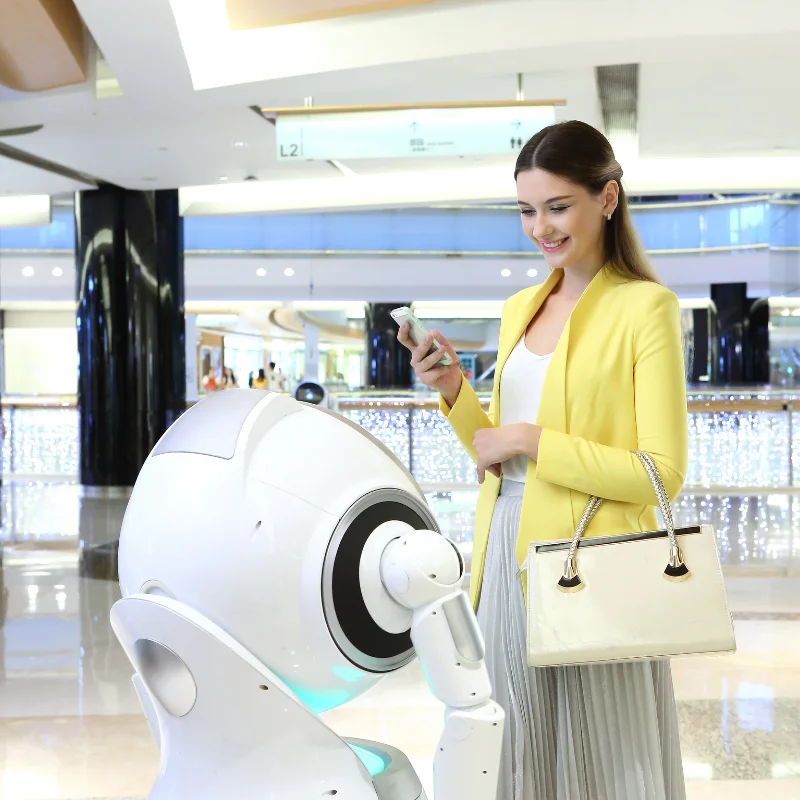
1214mm(H)*630mm(W)*537mm(D) (la hauteur varie en fonction de l'attitude de la machine). |
|
2 |
Poids net du produit |
Environ 45 kg |
|
3 |
Couleur du produit |
Blanc perle |
|
4 |
Exigences environnementales |
Température de stockage : -20C~50C ; Température de fonctionnement : 0C ~ +40C |
|
5 |
Taille de l'écran |
Écran tactile HD 11.6 |
|
6 |
Résolution d'écran |
1920*1080px |
|
7 |
LiDAR |
Ouverture à 360 degrés |
|
8 |
La tête peut pivoter selon un angle |
Direction de tangage : -5 |
|
9 |
Caméra 13 mégapixels |
1, principalement utilisée pour prendre des photos et des vidéos devant la tête |
|
10 |
Capteur d'évitement d'obstacles |
Caméra de profondeur RGBD*1. Détection anti-chute infrarouge TOF1 Détection ultrasonique à ceinture fermée ~3 Détection ultrasonique à châssis ouvert *5 Induction géomagnétique inférieure*1 Capteur infrarouge de châssis*6 |
|
11 |
Configuration réseau |
TD-SCDMA:1880-1920MHz 2010-2025MHzWCDMA:1940-1965MHz CDMA2000:825-835MHz TD-LTE:1880-1920MHz 2300-2370MHz 2555-2655MHz LTE FDD:1735-1765MHz 1765-1780MHz WIFI:5725-5850MHz 2400-2483.5MHzBT: 2400-2483.5MHz |
|
12 |
Vitesse de déplacement |
Vitesse maximale 1.2m/s |
|
13 |
Fréquence du processeur |
La fréquence maximale est 2.4GHz |
|
14 |
Système d'exploitation |
Basé sur Androld5 |
|
15 |
ROM (Capacité) |
12G |
|
16 |
Puissance d'entrée |
29.4V 7.8A |
|
17 |
Batterie |
16 heures d'autonomie de la batterie |
|
18 |
Bornes de recharge |
Entrée 100~240 V 50/60 Hz, 3,3 A ; Sortie 29,4 V 7,8 A, charge complète en 6 heures Vert fixe : veille ; Vert clignotant : chargement ; Rouge clignotant : un dysfonctionnement s'est produit |
|
19 |
Klaxon |
85 dB (à 60 cm devant). |
|
Modules fonctionnels |
Éléments de fonctionnalité |
Description de la fonction |
|
Fonctions de base |
Accueil |
Il prend en charge la configuration personnalisée de la page d'accueil du robot pour répondre rapidement à une personnalisation légère ; sélectionnez la mise en page de la page d'accueil (carte et affiche), modifiez l'image de fond et le logo, et ajoutez ou supprimez des cartes pour accéder à des liens H5 personnalisés. |
|
Multimédia |
Affichage de la liste des fichiers média (images, audio et vidéo) et fonctions de lecture d'images, d'audio et de vidéo ; la suppression de fichiers est prise en charge. |
|
|
Retour automatique au travail |
Sélectionner l'emplacement du poste, et naviguer automatiquement vers le poste si le temps d'inactivité dépasse xx (configurable) ; l'interrupteur doit être activé. |
|
|
Mode poussée manuelle |
Activez le mode poussée pour pousser librement le robot. |
|
|
Voix IA Vision IA |
Affichage des questions recommandées |
L'arrière-plan synchronise les questions recommandées et affiche des fonctions et méthodes liées aux compétences dans la zone permanente en bas de l'écran, permettant de définir différentes questions recommandées pour différentes applications. |
|
Paramètres du chat |
Selon les différents scénarios, vous pouvez choisir d'activer/désactiver le bavardage, de répondre silencieusement et de personnaliser la réponse en bas de l'écran. |
|
|
Sélection en ligne/hors ligne |
Selon les besoins de l'entreprise, vous pouvez choisir la reconnaissance faciale en ligne ou hors ligne lors de la création d'un compte entreprise, qui est en ligne par défaut. |
|
|
Gestion de la bibliothèque de visages |
La reconnaissance faciale en ligne et la reconnaissance faciale locale peuvent être sélectionnées ; si vous choisissez la capacité de vision locale, vous pouvez gérer les informations utilisateur localement dans le robot. Si vous choisissez les capacités de vision en ligne, vous pouvez gérer les intérêts des utilisateurs via le cloud. |
|
|
Prendre l'initiative d'accueillir les visiteurs |
Lorsqu'une personne s'approche de face, prenez l'initiative d'effectuer la reconnaissance faciale, diffusez le message de bienvenue et l'action correspondants et accédez à la page d'accueil ; Des plans d'accueil différents peuvent être définis pour différents groupes d'utilisateurs (personnalisés), et le plan d'accueil peut être modifié depuis l'interface d'administration et synchronisé à distance avec un ou plusieurs robots. Comparez pour améliorer le taux de reconnaissance faciale et améliorer l'expérience d'accueil. |
|
|
Navigation cartographique |
Gestion des cartes |
Après avoir terminé le scan de la carte, obtenez la carte via le PC et modifiez-la, puis téléversez-la sur le cloud. Il traite les fichiers de carte dans le cloud, définit des emplacements et prend en charge la synchronisation en un clic vers plusieurs robots. Navigation cartographique |
|
navigation |
Le trajet de la position actuelle du robot au point cible peut être planifié et affiché, et le robot peut être guidé jusqu'à la destination grâce à la navigation ; Le comportement de navigation peut être sélectionné en mode fluide OU en mode normal, ce qui signifie que le robot se déplace plus en douceur et améliore l'expérience, mais cela se fait au détriment de la sécurité. |
|
|
PC |
Édition de carte |
Connectez-vous à l'Android de tête via le réseau local, récupérez directement la carte scannée en bas de ROS, modifiez la carte, le mur virtuel et d'autres paramètres. |
|
Édition d'actions |
Personnalisez et modifiez les danses et les mouvements, puis synchronisez-les avec le robot. |
Click to Chat.
Im online now.
Copyright © 2026 China Guangdong Exhibition Hall Intelligent Equipment Co., Ltd. Tous droits réservés. - Politique de confidentialité Privacy policy